El 22 de septiembre de 2026, NVIDIA presentó Isaac ROS 5.0 durante la conferencia ROSCon en Toronto, Canadá. La nueva versión añade capacidades de agentes de IA al ecosistema de desarrollo de ROS y amplía sus bibliotecas de física e inteligencia artificial de código abierto.
Isaac ROS 5.0 incorpora soporte para ROS Lyrical y Ubuntu 24.04. NVIDIA también trabajó con la Open Source Robotics Alliance para contribuir a ROS Lyrical una interfaz estándar de gestión de datos, diseñada para facilitar el uso de distintos tipos de hardware, incluidas las GPU.
La actualización incluye nuevas skills de NVIDIA Isaac para tareas de configuración y manipulación, además de documentación preparada para agentes. Entre ellas figura una skill de ajuste de FoundationStereo, que ayuda a adaptar modelos de percepción estéreo a las cámaras y entornos de cada aplicación. FoundationPose suma una biblioteca de inferencia preparada para agentes y puede acelerar hasta 5,5 veces la percepción y el seguimiento de objetos.
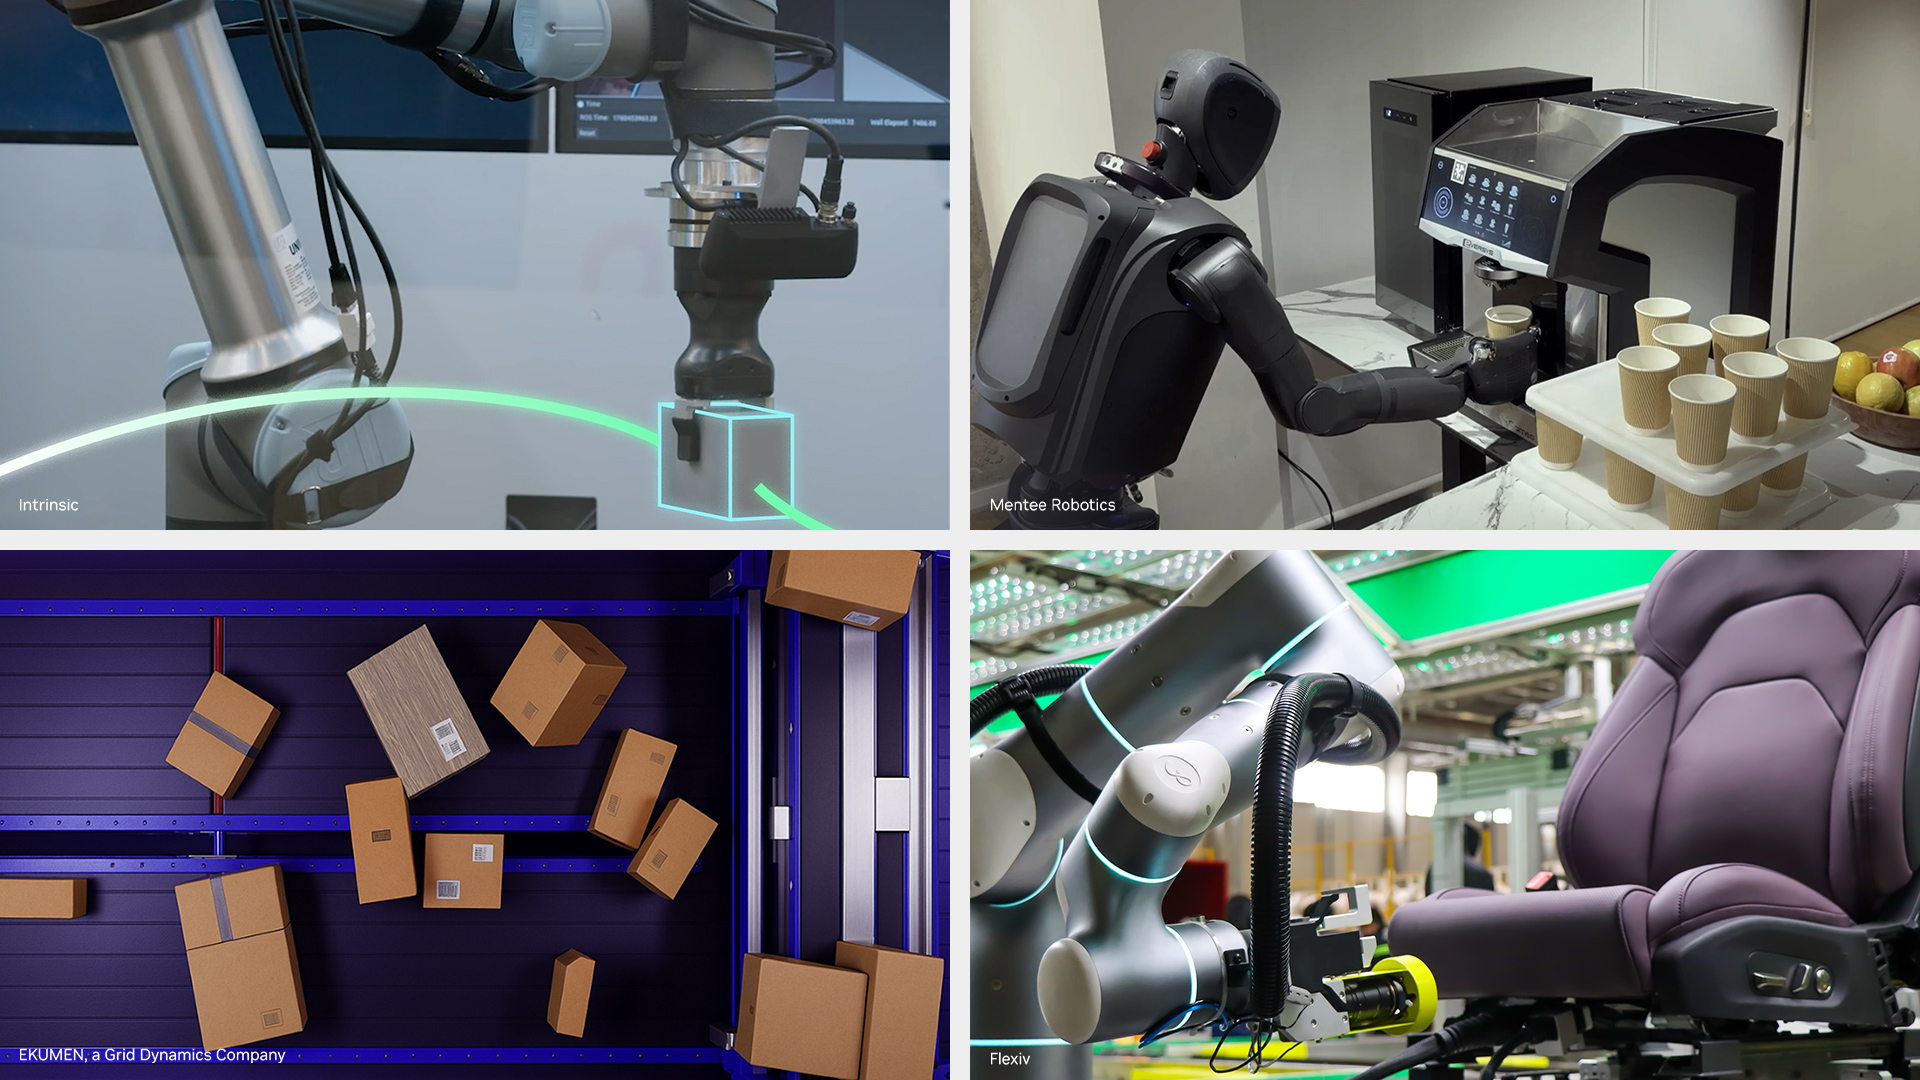
El ecosistema también incorpora proyectos e integraciones de RealSense, Intrinsic, Seeed Studio, Magna, Prefix.dev, Foxglove, Flexiv, Ekumen y Ouster. Entre los usos descritos se encuentran la manipulación industrial, la navegación, la detección de obstáculos, la planificación de movimiento y las pruebas hardware-in-the-loop con Isaac Sim.
Isaac ROS 5.0 permite desplegar estas aplicaciones en una gama de dispositivos NVIDIA Jetson, desde Jetson Orin Nano hasta Jetson Thor. NVIDIA señala que Mentee Robotics utiliza Isaac ROS como base de percepción e inteligencia artificial para su robot humanoide MenteeBot, capaz de interpretar información visual y ejecutar comportamientos aprendidos en tiempo real.
Fuente: NVIDIA
Más noticias
 Anthropic lanza una misión para reforzar la ciberseguridad
 Google ofrece globalmente una versión mejorada de SynthID para detectar contenido generado por IA
 Una investigación alerta de fallos de confianza entre agentes conectados mediante MCP
 Microsoft amplía la elección de modelos en Copilot
 Anthropic actualiza su política de uso para Claude